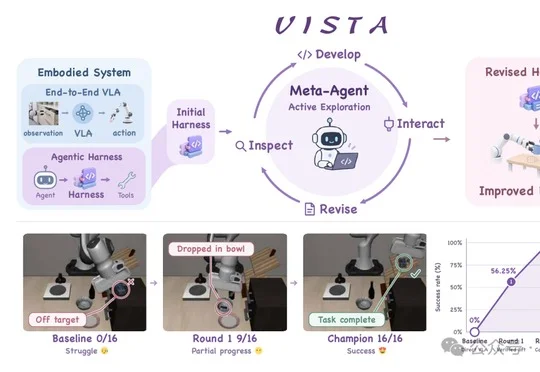
机器人自己写代码修自己,成功率从17.5%涨到95%:具身智能有了不动权重的自进化框架
机器人自己写代码修自己,成功率从17.5%涨到95%:具身智能有了不动权重的自进化框架清华大学和新加坡国立大学团队提出并开源VISTA,通过Meta-agent自主修改Harness代码且不更新模型权重,将LIBERO-Pro整体任务成功率从17.5%提升至95.0%。
来自主题: AI技术研报
9518 点击 2026-11-07 14:48

 搜索
清华大学和新加坡国立大学团队提出并开源VISTA,通过Meta-agent自主修改Harness代码且不更新模型权重,将LIBERO-Pro整体任务成功率从17.5%提升至95.0%。
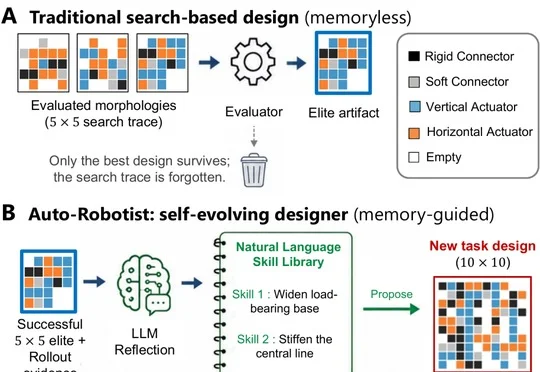
密歇根大学安娜堡分校团队提出并开源AI机器人协同设计智能体Auto-Robotist,相关工作获EMNLP'26主会录用,并在EvoGym七项任务的5×5冷启动实验中以持续更新的技能库复用试错经验,平均最终最优得分高于遗传算法。
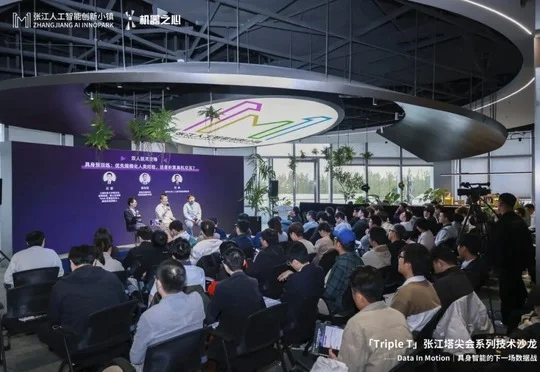
Triple T张江塔尖会技术沙龙聚焦具身智能数据战,嘉宾围绕人类视频、真机交互与仿真数据的选择组合、多模态采集、配方评测及规模化降本展开讨论,强调数据投入应匹配任务与训练阶段并以持续评测验证机器人能力收益。
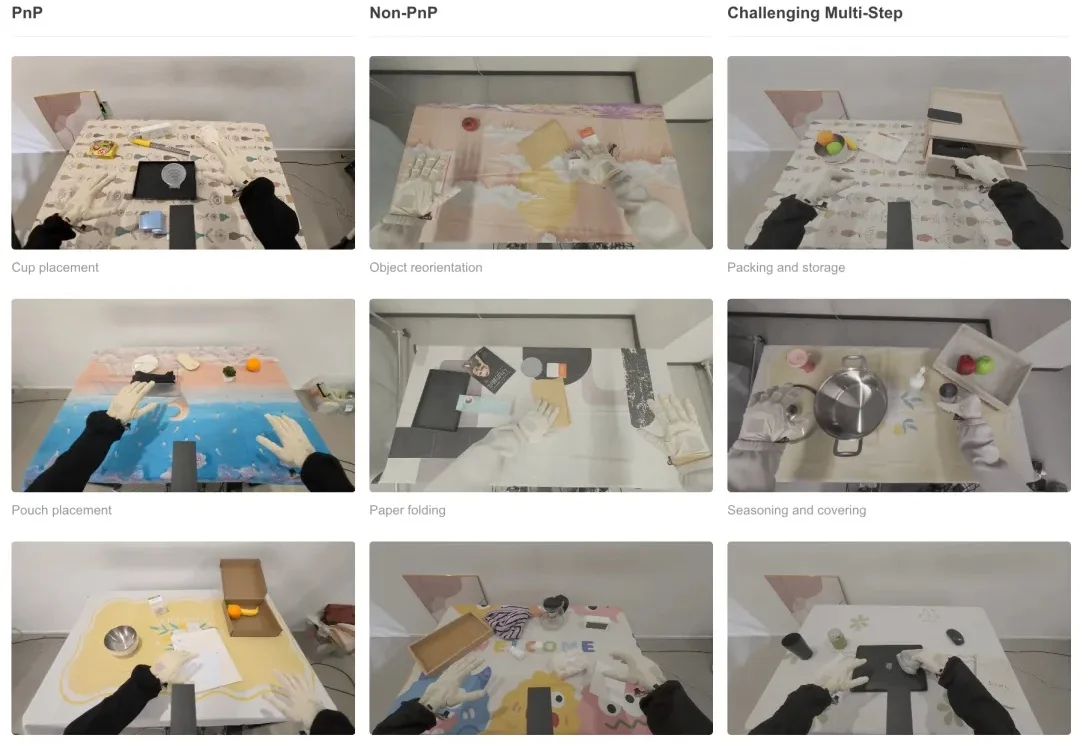
2024 年 10 月,机器之心曾报道过清华团队的一项基模工作:RDT-1B。
人形机器人这出大戏,演到今年开始换戏路了。
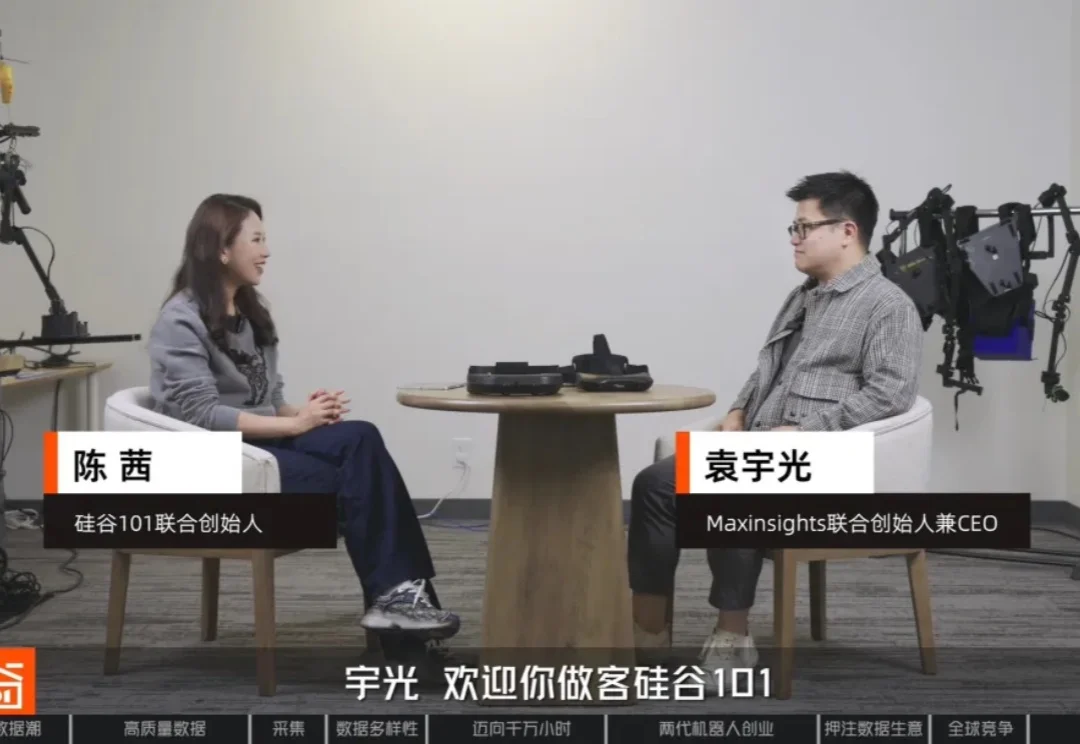
过去两年,在采访机器人公司时,我们听到最多的一句话就是:太缺数据了。
从GPT的考题,到一杯奶茶,Liber-0 正在拓展零样本泛化的能力边界。
日常生活里人类的直觉判断,放到机器人身上,往往会变成棘手难题。
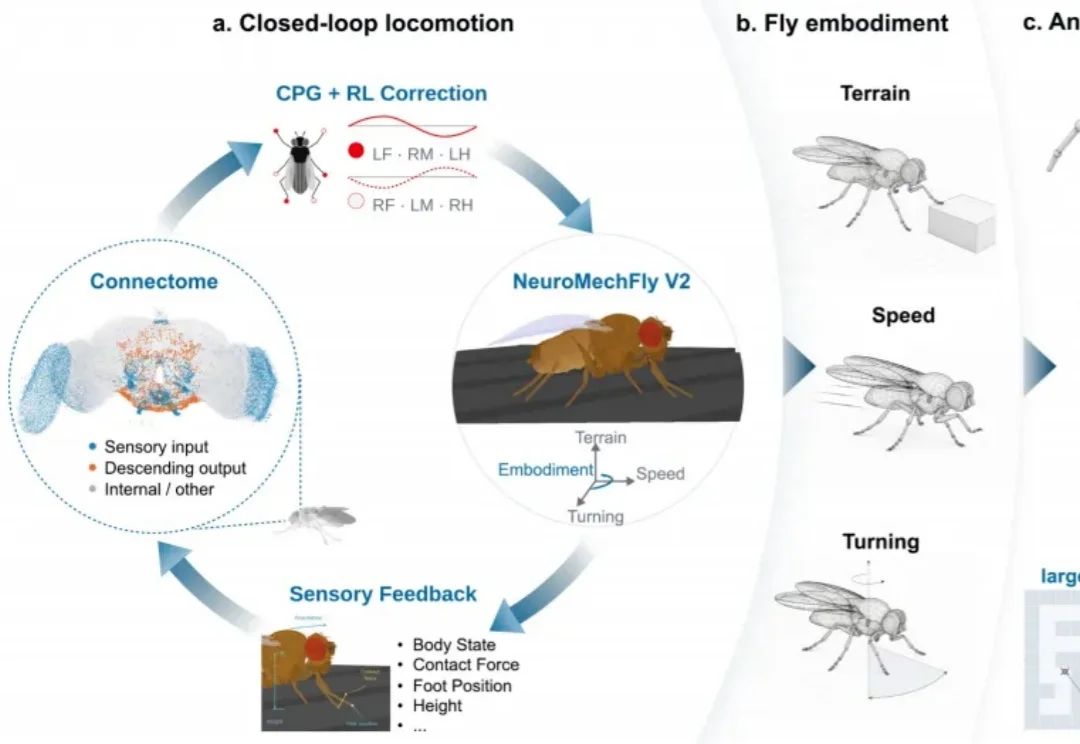
最近,数字果蝇在AI圈火了。
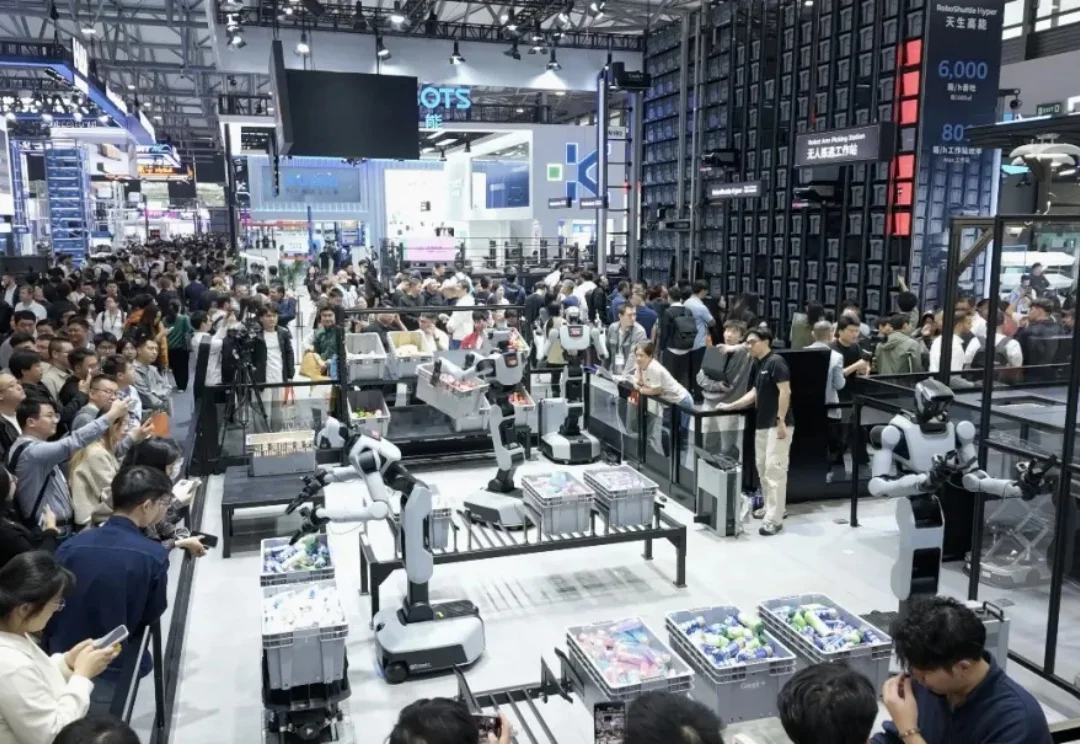
11 月 3 日,上海新国际博览中心,CeMAT 2026 现场人潮涌动,货架之间一台台机器人穿梭其中,展示着对货物的抓取、分拣与转运……