T-PAMI|中国科大、合工大等提出CAPER++:让关节物体位姿感知真正迈向「又快又稳」
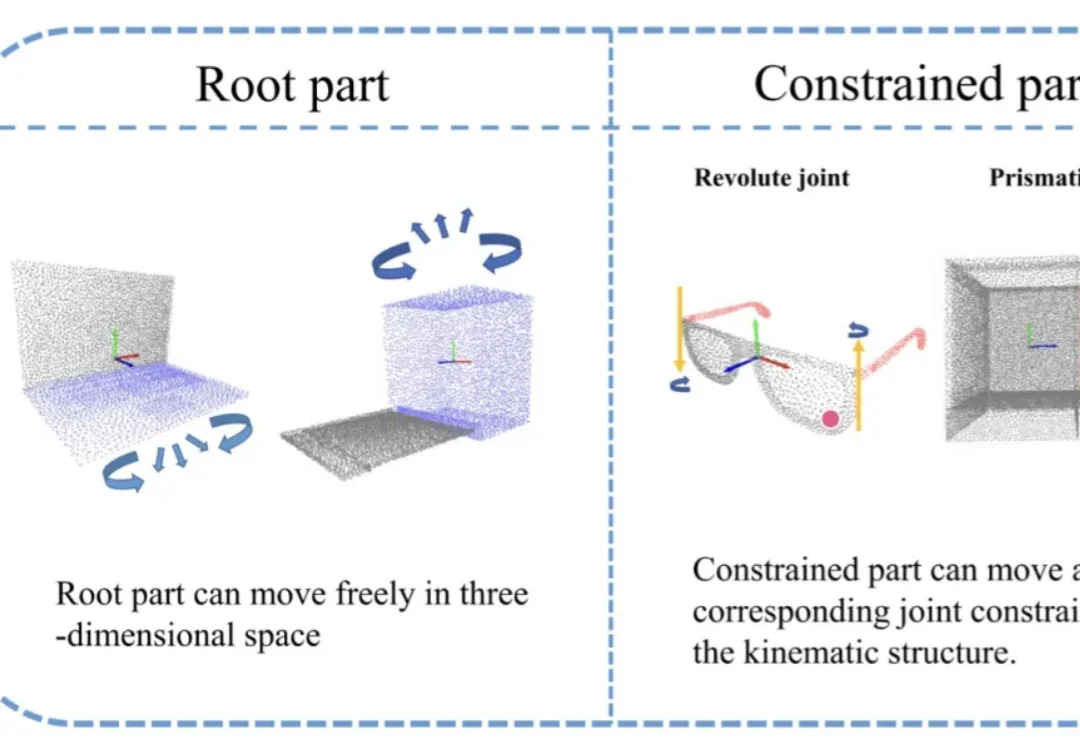
T-PAMI|中国科大、合工大等提出CAPER++:让关节物体位姿感知真正迈向「又快又稳」在具身智能快速发展的今天,机器人已经不再满足于「看见」刚体物体,而是开始真正走向复杂环境中的交互与操作。从机械臂开柜门,到服务机器人整理抽屉,再到工业场景中的工具操作,大量真实世界目标都属于关节物体(Articulated Objects)。
搜索
在具身智能快速发展的今天,机器人已经不再满足于「看见」刚体物体,而是开始真正走向复杂环境中的交互与操作。从机械臂开柜门,到服务机器人整理抽屉,再到工业场景中的工具操作,大量真实世界目标都属于关节物体(Articulated Objects)。
香港城市大学朱宗龙、曾晓成团队给出了终极终结方案。他们首创了一套AI驱动的自动化闭环研发平台。从2万个分子的“大海捞针”,到自动化机械臂精准制备,再到AI实时反馈调整,全程无需人类插手。
马斯克脑机接口,又有新动态。
美国加州大学圣地亚哥分校(UCSD)徐升教授对 DeepTech 表示:“很荣幸我们的工作成为 Nature Sensors 期刊的首篇论文,我们第一次通过 AI 的方法实现了在动态下抗运动伪影的人机交互,应用场景包括可穿戴和移动设备的手势控制、机器人遥操作、AR/VR 动作追踪、游戏、康复与辅助设备、工业与军事训练、健康与运动监测、
400元遥操95%机械臂,上海交大推出开源项目U-Arm! 目前它已在XArm6、Dobot CR5、ARX R5等多种机械臂真机上进行了遥操作的验证。
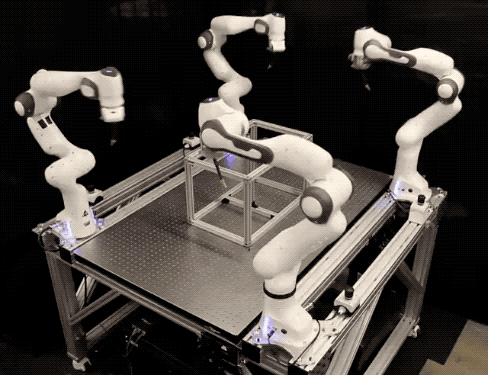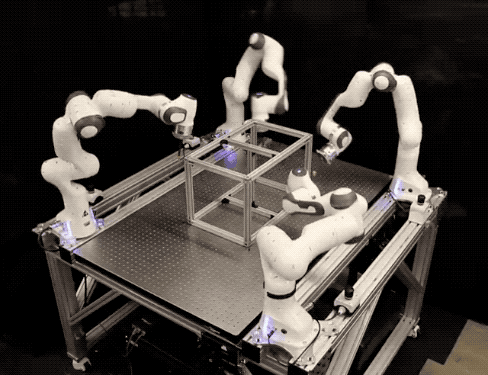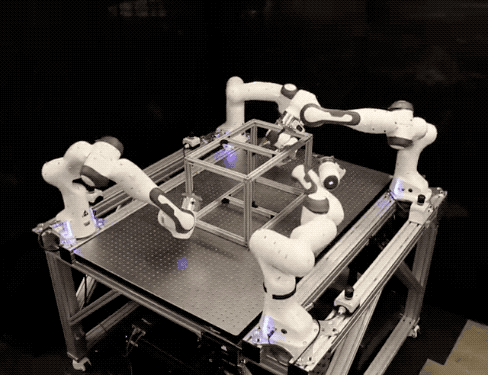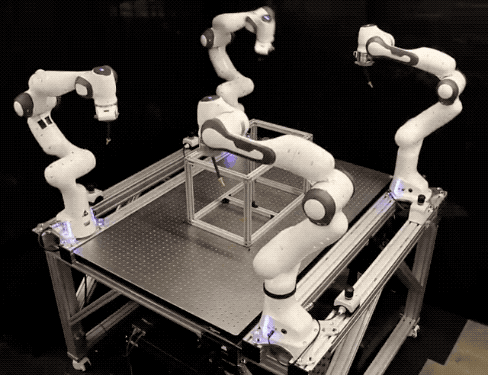
一群机械臂手忙脚乱地自己干活,彼此配合、互不碰撞。
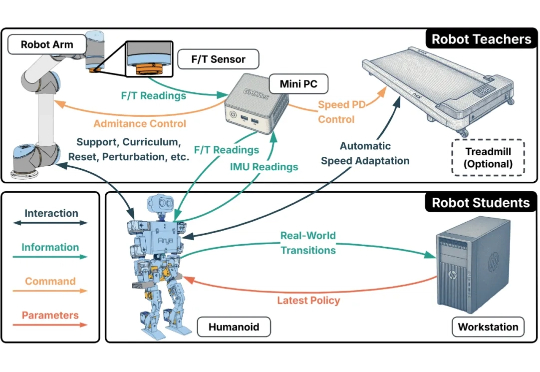
人形机器人的运动控制,正成为强化学习(RL)算法应用的下一个热点研究领域。当前,主流方案大多遵循 “仿真到现实”(Sim-to-Real)的范式。研究者们通过域随机化(Domain Randomization)技术,在成千上万个具有不同物理参数的仿真环境中训练通用控制模型,期望它能凭借强大的泛化能力,直接适应动力学特性未知的真实世界。
提到机械臂,第一反应的关键词是「抓取」,高级些的机械臂也就做做冰淇淋和咖啡之类的小任务。
亚马逊仓库迎来第100万个机器人!从机械臂到AI驱动的Vulcan,机器人如何让物流效率飙升25%?机器人与人类并肩作战,仓库中科幻大片正在上演。
刚刚,马斯克Neuralink的发布会,再次炸翻全场,「插脑」速度已经快到1.5秒一根。老马现场曝光三年路线图:豪言2026年让盲人重获光明,2028年让全体人类与AI集成,魂穿擎天柱!七位志愿者意念玩游戏、控制机械臂的演示,也让全场惊呼。